


Địa chỉ:
21 Lê Văn Lương, Yên Hòa, Hà Nội
Giám sát tình trạng kết cấu là một phương pháp đánh giá kết bằng phương pháp phá hủy, sử dụng nhiều loại cảm biến được gắn vào một kết cấu để theo dõi phản ứng của kết cấu, để phân tích các đặc điểm kết cấu nhằm mục đích ước tính mức độ nghiêm trọng của hư hỏng hay xuống cấp và đánh giá hậu quả của chúng đối với cấu trúc về mặt đáp ứng, năng lực và tuổi thọ công trình. Các loại dữ liệu khác nhau (liên tục hoặc định kỳ) từ các cảm biến được thu thập, phân tích và lưu trữ để phân tích và định hướng trong tương lai. Dữ liệu có thể được sử dụng để xác định thiệt hại khi bắt đầu, để đánh giá tình trạng cũng như tính toàn vẹn, từ đó đánh giá hiệu suất và độ an toàn của kết cấu.

Hình 1‑1. Hệ thống quan trắc sức khỏe công trình
Việc đánh giá sức khỏe công trình (Structural Health Monitoring, SHM) nói chung và công trình cầu nói riêng rất được coi trọng trong những năm gần đây do kinh phí để duy tu, khôi phục lại khả năng làm việc của một kết cấu cầu đường là rất lớn so với chi phí phát hiện sớm và kịp thời xử lý các hư hỏng nhỏ. Từ đó, cần thiết nghiên cứu phương pháp đánh đánh giá sức khỏe công trình một cách kịp thời để khắc phục những hạn chế kể trên. Để làm được điều này, phương pháp đánh giá hư hỏng công trình cầu mà không cần phá hủy là lựa chọn hàng đầu dựa vào số đo dao động của cầu. Các thuộc tính phương thức của 1 cây cầu như tần số tự nhiên, hình dạng dao động là các tham số chính dùng để theo dõi sức khỏe công trình. Việc quan trắc dao động các thông số cầu như tần số dao động, dạng dao động, độ cong của dạng dao động, hệ số cản có thể tìm ra.
Nhiều công việc đã được thực hiện để phân tích các tham số đó và được sử dụng cho SHM. Các cảm biến được gắn trên cầu để thu thập phản ứng từ rung động và theo dõi các đặc tính thường được sử dụng. Các phương pháp này được gắn trực tiếp cảm biến vào cầu và thu thập dữ liệu được gọi là phương pháp trực tiếp. Xe chỉ được coi là lực kích thích. Một số cảm biến đo dao động được gắn vào cầu dầm giản đơn nhằm xác định dạng dao động (mode shapes). Hơn nữa, việc tiến hành đo đạc khó thực hiện, tốn kém và không thể nhanh chóng chuyển qua cây cầu khác.
Gần đây, các nhà nghiên cứu đã tập chung vào phương pháp gián tiếp đo dao động cầu. Các cảm biến được gắn vào xe để theo dõi các thông số cần thiết của cầu. Do đó, chỉ cần một số lượng nhỏ các cảm biến. Theo Yang và các cộng sự (2004) và được xác minh thực nghiệm vào một năm sau đó. Các hình dạng dao động của cầu cũng được tìm thấy đối với các cảm biến gắn trên xe. Nghiên cứu đã được thực hiện để chứng minh rằng tần số của một cây cầu có thể xác định bằng phương pháp gián tiếp. Phản ứng rung động của phương tiện đi qua cũng có dùng sử dụngcho mục đích phát hiện hư hỏng. Yang và cộng sự đã đề xuất phương pháp mới bằng cách xác định hư hỏng bằng việc tính toán gia tốc của phương tiện qua cầu. Nghiên cứu này đã chứng minh rằng, phương pháp gián tiếp chính xác hơn trong môi trường ồn ào so với phương pháp trực tiếp. Bạn có thể tìm thấy đánh giá hiện đại về phát hiện hư hỏng khi sử dụng phương tiện đi qua trong.
Xem xét một chiếc xe di chuyển qua một cây cầu trong Hình 1-2. Cây cầu được mô hình hóa như một dầm đơn giản có chiều dài L với mặt đường nhẵn và chiếc xe có tốc độ v được mô hình hóa như một hệ thống SDOF một bậc tự do, chứa khối lượng lò xo mv và độ cứng kv. Giảm xóc của cả xe và cầu đã bị bỏ qua để có được các giải pháp dạng kín nhỏ gọn. Hệ thống SDOF được áp dụng cho phương tiện không nên được hiểu là mô hình nửa ô tô mà là mô hình ô tô hoàn chỉnh với một trục (hai bánh) trong thực tế. Chính với một mô hình đơn giản như vậy, các hiện tượng vật lý được tiết lộ dưới đây sẽ được hiện thực hóa.
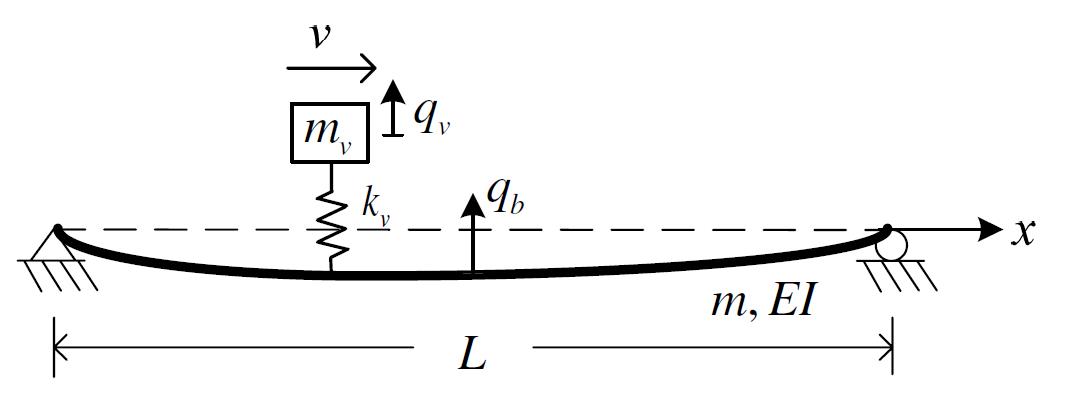
Hình 1‑2. Mô phỏng sơ đồ xe bằng phương pháp lò xo hóa di chuyển trên dầm cầu
Phương trình chuyển động của xe chuyển động và dầm đỡ, tương ứng, được đưa ra bởi:
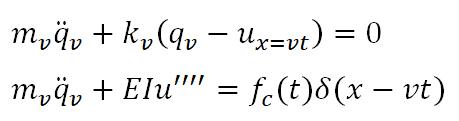
Trong đó qv biểu thị độ dịch chuyển theo phương thẳng đứng của khối lò xo được đo từ vị trí cân bằng tĩnh của xe, là hàm delta, dấu chấm và số nguyên tố biểu thị sự khác biệt tương ứng với thời gian t và tọa độ x của dầm, có nghĩa là đạo hàm hai lần theo thời gian t diễn biến theo chiều dài quãng đường x của phương tiện chạy qua cầu, và E biểu thị mô đun đàn hồi, I mômen quán tính, u(x,t) chuyển vị, và m khối lượng trên một đơn vị chiều dài của dầm. Lực tiếp xúc tồn tại giữa khối lò xo và dầm là:
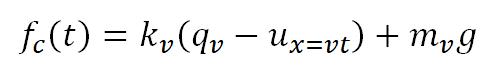
Với g là gia tốc trọng trường.
Đối với phản ứng của xe được đề cập trong phép đo gián tiếp, chỉ có gia tốc sẽ được quan tâm, vì đây là đại lượng có thể dễ dàng đo được bằng các cảm biến rung như máy đo địa chấn. Lần lượt xác định tần suất lái xe, phương tiện và tần số cầu đầu tiên như sau:
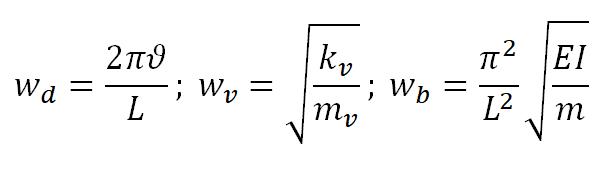
Trong đó:
Ngoài ra, hãy xác định tham số tốc độ S là tỷ lệ của một nửa tần số lái xe với tần số của cầu và tỷ lệ tần số là tỷ lệ giữa chế độ đầu tiên của cầu với phương tiện:
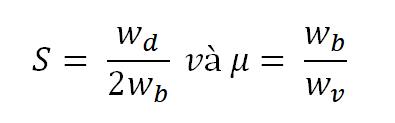
Tiếp theo, giả sử khối lượng xe mv nhỏ không đáng kể so với khối lượng cầu mL, chỉ xem xét phương thức đầu tiên của chùm tia và chấp nhận các điều kiện ban đầu bằng 0, người ta có thể làm theo quy trình đã thiết lập1 để suy ra phản ứng của xe như sau:
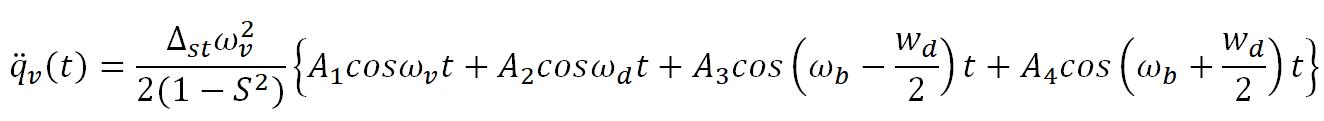
Trong đó biểu thị xấp xỉ độ lệch tĩnh của nhịp giữa của dầm dưới tác dụng trọng lực của khối lượng mv tại cùng một điểm,
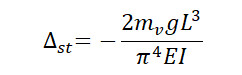
và các hệ số A1, A2, A3 và A4 là các hàm của tham số tốc độ S và tỷ lệ tần số . Rõ ràng, phản ứng của phương tiện bị chi phối bởi bốn tần số, tức là tần số phương tiện , tần số lái xe , và hai tần số của cầu, đó là:
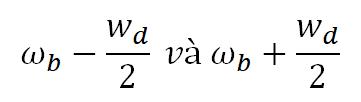
Với sự dịch chuyển của hiệu ứng Doppler’s. Tất cả các tần số này có thể được được xác định từ phổ dao động thu được cho dữ liệu xe và cầu điển hình được sử dụng. Đây chính xác là cơ sở lý thuyết để trích xuất các tần số cầu từ phản ứng của xe.
Bài viết:ThS.KS Đoàn Xuân Hưng
 TRỤ SỞ CHÍNH
Địa chỉ:
21 Lê Văn Lương, Yên Hòa, Hà Nội
TRỤ SỞ MIỀN TRUNG
Địa chỉ:
51 Hoàng Kế Viêm, Bắc Mỹ Phú, Ngũ Hành Sơn, Đà Nẵng
TRỤ SỞ MIỀN NAM
Địa chỉ:
Số 273 Nguyễn Trọng Tuyển - Quận Phú Nhuận - Tp Hồ Chí Minh

