


Địa chỉ:
21 Lê Văn Lương, Yên Hòa, Hà Nội
GIỚI THIỆU VỀ ĐỘNG LỰC HỌC
Structural Dynamics of Earthquake Engineering – Theory and Application using Mathematica and Matlab (Woodhead Publishing in Materials)
– S. Rajasekaran –
Tóm tắt: Bài viết đề cập tới ảnh hưởng của dao động. Bài cũng sẽ liệt kê các loại tải trọng động thường gặp trong tự nhiên. Sự khác nhau giữa các loại tải trọng động là vấn đề được làm rõ. Các mô hình kết cấu chịu tải trọng động là chủ đề của bài viết.
Từ khóa: Chu kỳ dao động (periodic motion), ngẫu nhiên (stochastic), tần số riêng (natural frequency), phương pháp phần tử hữu hạn (finite element method), cộng hưởng (resonance).
1.1 Mở đầu
Phân tích các đối tượng kết cấu chịu tác dụng của tải trọng động là nội dung chủ yếu trong đoạn này. Động lực học nghĩa là sự thay đổi theo thời gian của tải trọng. Tải trọng cố định với kết cấu và tải trọng di động đều biến đổi theo thời gian. Do đó, nội ứng suất và giá trị biến dạng cũng phụ thuộc vào thời gian hay bản chất của động lực học.
Trong thực tế, không có tải trọng nào cố định trên một kết cấu có giá trị không đổi. Tất cả mọi kết cấu có khối lượng và đàn hồi đều có khả năng dao động. Vì vậy, hầu hết các kỹ sư cơ khí và kết cấu đều có kinh nghiệm về dao động và các thiết kế của họ đều yêu cầu xem xét đến khả năng dao động.
Những ảnh hưởng của dao động là rất phổ biến trong cuộc sống hàng ngày của chúng ta. Chúng ta sống nhờ nhịp đập của trái tim. Chuyển động hành tinh cũng là một ví dụ khác của sự dao động. Những chuyển động này được gọi là dao động tuần hoàn (dao động tuần hoàn là một chuyển động lặp lại thường xuyên sau một khoảng thời gian nhất định). Khoảng thời gian này được gọi là chu kỳ của hệ hoặc dao động. Nói chung, dao động có cả tác dụng tốt và xấu. Trong công trình dân dụng, các công dụng tốt của dao động được tận dụng trong công tác đầm nén bê tông tươi. Những ảnh hưởng xấu của dao động trên một kết cấu là những tác động sinh ra do các lực tự nhiên như gió và động đất hay các lực cơ học trên một cây cầu.
Hệ dao động có thể được mô tả dưới dạng tuyến tính hoặc phi tuyến. Nói chung, đối với các hệ tuyến tính, các nguyên tắc cộng tác dụng có thể sử dụng, toán học được dùng để giải các bài toán liên quan. Để phân tích các hệ phi tuyến là khá phức tạp và khó áp dụng, vì những thay đổi trong độ cứng và đặc tính giảm chấn xảy ra trong quá trình tương tác không đàn hồi phi tuyến.
Nói chung, dao động có thể được phân loại như dao động tự do và dao động cưỡng bức. Dao động tự do xảy ra khi một hệ dao động dưới tác dụng của lực vốn có trong hệ và không chịu tác dụng của lực bên ngoài. Các hệ dao động tự do sẽ dao động ở một hoặc nhiều tần số riêng của nó, đó là đặc tính của hệ dao động.
Dao động xảy ra dưới kích thích của các lực bên ngoài được gọi là dao động cưỡng bức. Nếu kích thích đó có tần số trùng với một trong các tần số dao động riêng của hệ, xảy ra hiện tượng cộng hưởng, dẫn đến dao dộng lớn trong kết cấu mà cuối cùng có thể làm phá hủy kết cấu.
1.2 Phân loại tải trọng động
Tải trọng động có thể phân loại gồm xác định và không xác định. Nếu theo độ lớn, điểm đặt tải trọng cố định và sự biến thiên của tải trọng theo thời gian đã biết, sự chất tải được cho là xác định và việc phân tích một hệ được chất tải như định nghĩa là phân tích xác định. Mặt khác, nếu sự biến thiên của tải trọng theo thời gian không xác định, tải trọng được gọi là ngẫu nhiên hoặc tải trọng ngẫu nhiên và phân tích tương ứng với nó được gọi là phân tích không xác định.
Tải trọng động còn có thể phân loại gồm tuần hoàn và không tuần hoàn. Khi tải trọng tác dụng được lặp lại trong những khoảng thời gian bằng nhau thì nó được gọi là tải trọng tuần hoàn. Tải trọng tuần hoàn có thể được biểu diễn bởi đồ thị hình sin hoặc cos như hình 1.1a. Một dao động gây ra do khối lượng biến đổi gọi là dao động tuần toàn. Đây là loại tải trọng tuần hoàn có dao động là một hàm điều hòa đơn giản như hình 1.1a. Các loại tải trọng được biểu diễn bởi hàm như hình 1.1b cũng là loại tải trọng tuần hoàn nhưng không phải hàm điều hòa. Sau đó, chúng ta thấy rằng hầu hết các tải trọng tuần hoàn có thể được biểu diễn bởi một dãy số của hàm điều hòa trong chuỗi Fourier. Các loại tải trọng mà không thuộc dạng tải tuần hoàn được gọi là không tuần hoàn (xung lực). Tải trọng nổ được biểu diễn trong hình 1.1c và chuyển động của bề mặt mặt đất khi có động đất trong hình 1.1d là một số ví dụ về tải trọng không tuần hoàn.
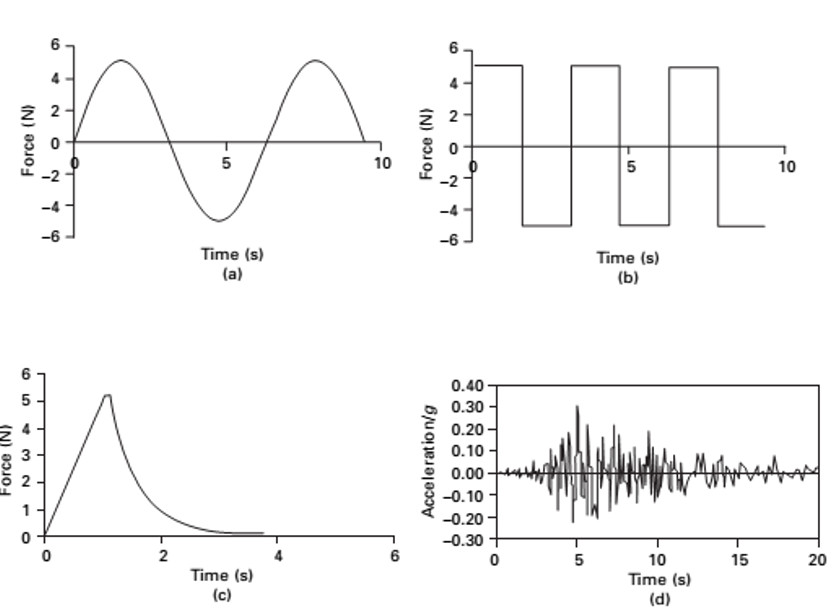
1.1 Các dạng tải trọng động:
(a) điều hoàn đơn giản; (b) không điều hoàn (có chu kỳ);
(c) không tuần hoàn (xảy ra trong thời gian ngắn);
(d) không tuần hoàn (xảy ra trong thời gian dài)
1.3 Sự khác nhau giữa động lực học và tĩnh học
Trong thực tế, bài toán động lực học có sự khác biệt so với bài toán tĩnh học. Đầu tiên và khác nhau rõ nhất là tải trọng thay đổi theo thời gian và đặc trưng của nó là sự thay đổi theo thời gian. Điều này cần phân tích trong một khoảng thời gian cụ thể. Do đó, phân tích động lực học rất phức tạp và cần tính toán một cách chi tiết, cụ thể hơn so với các phân tích tĩnh. Sự khác biệt khác giữa các bài toán động lực học và tĩnh học là sự xuất hiện của lực quán tính lớn khi dao động. Hãy xem xét một bồn chứa nước như hình. 1.2a chịu tải trọng F ở phía trên. Kết quả về độ lệch ngang, lực cắt và mô men uốn có thể được tính toán trên cơ sở các nguyên tắc phân tích kết cấu tĩnh. Mặt khác, nếu tải theo thời gian F (t) tác dụng lên đỉnh kết cấu, kết cấu được thiết kế để chuyển động hoặc dao động và gia tốc kinh nghiệm. Theo định luật II Newton, lực quán tính tỷ lệ thuận với gia tốc. Lực quán tính tỷ lệ thuận với khối lượng và người ta phát triển hệ kết cấu để chống lại sự tăng gia tốc. Tùy thuộc vào ảnh hưởng của lực quán tính đến lực cắt và mô men uốn sẽ xác định xem phân tích động học được đảm bảo.
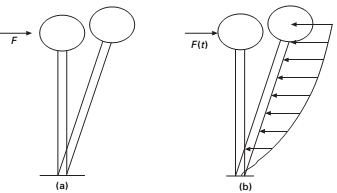
1.2 Bể nước chịu tác dụng của tải tĩnh và tải động:
(a) tải tĩnh; (b) tải trọng động
1.4 Phương pháp luận
Một vấn đề vật lý dựa trên một số giả định được lý tưởng hóa thành một mô hình cơ học bằng cách định nghĩa một cách chính xác về mặt hình học, động học, tải trọng và các điều kiện biên. Các phương trình vi phân được giải quyết để có được kết quả và nó được giải thích một cách có ý nghĩa. Đối với kết cấu phức tạp, cần tinh chỉnh các phân tích bằng cách xem xét một mô hình cơ học chi tiết hơn. Trong một mô hình cơ học, từ vô hạn bậc tự do sẽ được chuyển đổi sang hữu hạn bậc tự do, và với mỗi bậc tự do, đặc trưng cho kết cấu, tồn tại một tần số riêng mà ở đó kết cấu dao động trong một chế độ đặc biệt. Một mô hình cơ học cũng có thể được phân loại gồm hai loại: mô hình liên tục hay mô hình rời rạc. Hãy xem xét một ống khói như thể hiện trong hình. 1.3a. Trong một kết cấu thực sự, kết cấu thể hiện sự phân bố khối lượng và độ cứng dọc theo chiều cao. Các mô hình liên tục được thể hiện trong hình. 1.3b. Do đó các mô hình toán học liên tục kết hợp khối lượng phân bố và phân phối độ cứng để đi đến các đặc trưng của hệ. Chuyển vị là một hàm của không gian và thời gian. Mặt khác, chúng ta có thể đặt toàn bộ khối lượng ở trên cùng của các ống khói như hình. 1.3c và có thể xem xét như hệ một bậc tự do (single degree of freedom – SDOF) trong đó toàn bộ khối lượng của hệ kết cấu được đặt ở phía trên cùng của kết cấu có độ cứng k không đổi. Chuyển vị riêng V(t) là một hàm riêng theo thời gian. Các thành phần của hệ kết cấu được quy đổi thành các khối lượng như hình. 1.3d, mỗi khối lượng m1, m2, m3 ứng với một bậc tự do có chuyển vị riêng là V1(t), V2(t), V3(t). Phân tích động thực tế của hệ phức tạp nhiều bậc tự do (multiple degrees of freedom – MDOF) thường được phân tích thông qua máy tính bằng phương pháp phần tử hữu hạn.
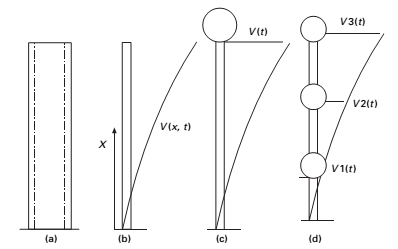
1.3 Sự khác nhau về mô hình kết cấu của 1 ống khói:
(a) phương pháp vật lý; (b) phương pháp liên tục;
(c) phương pháp rời rạc hệ một bậc tự do;
(d) phương pháp rời rạc hệ 3 bậc tự do
1.5 Các dạng dao động
Dao động có thể xảy ra trong một kết cấu bằng cách đặt các điều kiện ban đầu, như là năng lượng đầu vào. Nếu hệ ban đầu được truyền vận tốc, động năng được sinh ra. Nếu thay đổi vị trí ban đầu của hệ kết cấu, thế năng được sinh ra. Nếu các dao động kết cấu xảy ra trong trường hợp không bị tác dụng của tải bên ngoài, nó được gọi là dao động tự do. Dao động tự do thường xảy ra ở tần số tự nhiên cơ bản (tần số riêng). Do sự cản có trong hệ, dao động tự do cuối cùng suy giảm tắt dần. Nếu dao động diễn ra dưới sự kích thích của ngoại lực, nó được gọi là dao động cưỡng bức. Nếu nguồn dao động là định kỳ, kết quả có thể dao động tạo thành cả hai trạng thái ổn định và tắt dần. Đặc trưng của trạng thái dao động ổn định là xảy ra ở tần số cưỡng bức. Các đặc trưng của trạng thái dao động tắt dần là do năng lượng ban đầu được lưu trữ trong kết cấu. Dạng dao động tắt dần cũng có thể xảy ra nếu kết cấu chịu tải trọng nổ.
1.6 Tài liệu tham khảo
KS.Lê Quang Huy dịch
 TRỤ SỞ CHÍNH
Địa chỉ:
21 Lê Văn Lương, Yên Hòa, Hà Nội
TRỤ SỞ MIỀN TRUNG
Địa chỉ:
51 Hoàng Kế Viêm, Bắc Mỹ Phú, Ngũ Hành Sơn, Đà Nẵng
TRỤ SỞ MIỀN NAM
Địa chỉ:
Số 273 Nguyễn Trọng Tuyển - Quận Phú Nhuận - Tp Hồ Chí Minh

